สารบัญบทเรียน
Defensive Riding
วิดีโอประกอบบทเรียน
3:40 นาที
วิดีโอ: ระยะห่าง 2 วินาที + เทคนิคมองการณ์ไกล
พื้นที่สำหรับเชื่อมวิดีโอจริงในภายหลัง
พื้นที่วิดีโอประกอบบทเรียน
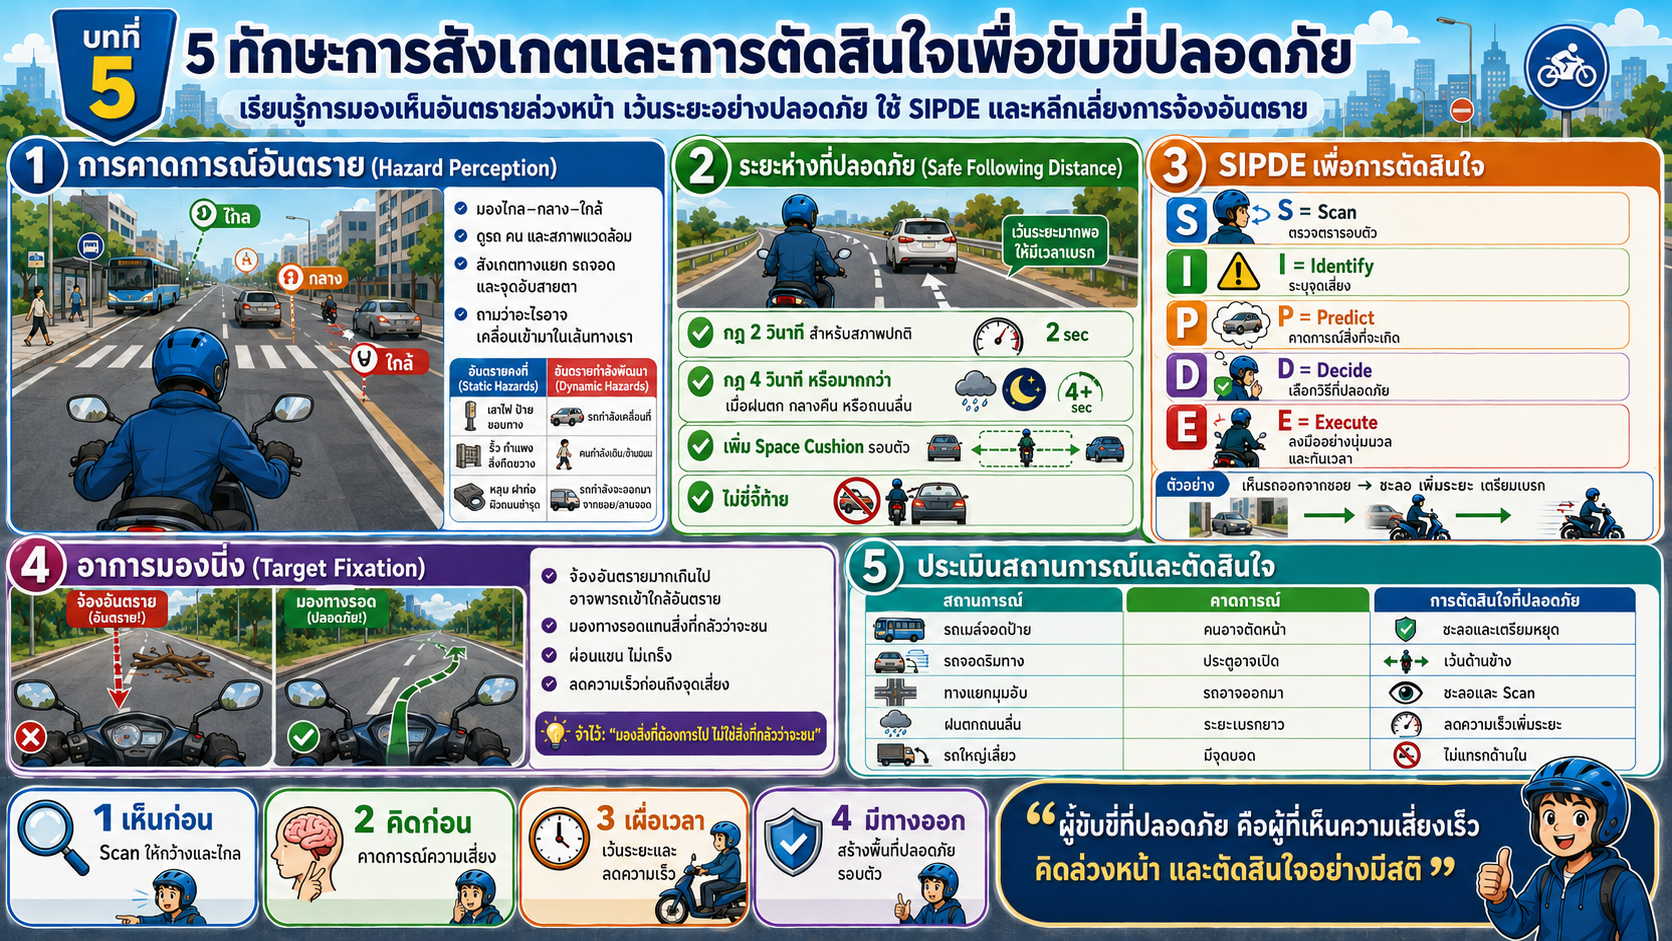
อินโฟกราฟิกสรุปบทที่ 5: ทักษะการสังเกตและการตัดสินใจเพื่อขับขี่ปลอดภัย
สรุป Hazard Perception • ระยะห่าง 2/4 วินาที • SIPDE • Target Fixation • การประเมินสถานการณ์
 อินโฟกราฟิกสรุปบทที่ 5: เห็นความเสี่ยงเร็ว • คิดล่วงหน้า • เว้นระยะ • ใช้ SIPDE • มองทางรอด
แตะที่ภาพเพื่อดูขนาดใหญ่
1) การคาดการณ์อันตราย (Hazard Perception)
Hazard Perception คือความสามารถในการมองเห็น “สัญญาณก่อนเกิดเหตุ” และประเมินว่า
สิ่งใดอาจเปลี่ยนจากสถานการณ์ปกติไปเป็นอันตรายได้ การขับขี่เชิงป้องกันจึงไม่รอให้เหตุเกิดขึ้นก่อน
แต่พยายามสร้างเวลาและพื้นที่ให้ตนเองล่วงหน้า
หลักสำคัญ: อย่ามองเฉพาะ “วัตถุ” แต่ให้มอง “แนวโน้มการเคลื่อนที่”
เช่น รถที่ล้อเริ่มหัน คนที่หันหน้าเข้าหาถนน หรือรถคันหน้าที่แตะเบรกหลายครั้ง
เพราะสิ่งเหล่านี้อาจเป็นสัญญาณว่าพฤติกรรมกำลังจะเปลี่ยน
สัญญาณจากรถ
ล้อเริ่มหมุน/หัน ไฟเบรกติด ไฟเลี้ยวเปลี่ยน หรือรถชะลอแบบไม่ปกติ อาจบอกว่ารถกำลังจะออกตัว เลี้ยว หรือหยุด
สัญญาณจากคน
คนเดินเท้าที่มองโทรศัพท์ เด็กใกล้ขอบทาง หรือคนที่หันตัวเข้าหาถนน อาจเปลี่ยนทิศทางโดยไม่ทันสังเกตรถ
สัญญาณจากสภาพแวดล้อม
เงามืด ฝน ทราย น้ำขัง รถจอดบังมุม และทางแยก ทำให้การมองเห็นหรือการยึดเกาะลดลง ต้องลดความเร็วตั้งแต่ก่อนถึงจุดเสี่ยง
มองไกล ไม่จ้องจุดเดียว
- สลับมองไกล–กลาง–ใกล้ เพื่อรับรู้ทั้งภาพรวมและรายละเอียดพื้นทาง
- หลีกเลี่ยงการจ้องท้ายรถคันหน้าเพียงอย่างเดียว เพราะอาจพลาดคนข้าม ถนนแยก หรือรถจากด้านข้าง
- ใช้กระจกเป็นส่วนหนึ่งของการ Scan ไม่ใช่ดูเฉพาะเมื่อจะเปลี่ยนเลน
- เมื่อเข้าใกล้ทางแยก ให้เพิ่มความถี่ในการมองซ้าย–ขวาและจุดอับสายตา
จุดเสี่ยงที่ต้องเพิ่มการ Scan
- ทางแยก ปากซอย จุดกลับรถ และทางเข้า–ออกอาคาร
- รถเมล์หรือรถใหญ่ที่จอดบังผู้เดินเท้า
- รถจอดริมทางที่อาจเปิดประตูหรือออกจากช่องจอด
- เขตโรงเรียน ตลาด ชุมชน และพื้นที่ที่มีเด็กหรือผู้สูงอายุ
อันตรายคงที่ vs อันตรายกำลังพัฒนา
- คงที่: หลุม กรวยกั้น ฝาท่อ หรือเศษวัสดุที่ตำแหน่งไม่เปลี่ยน
- กำลังพัฒนา: รถกำลังออกจากซอย เด็กกำลังวิ่ง หรือรถกำลังเบี่ยงแนว
- อันตรายกำลังพัฒนาต้องให้ความสำคัญสูง เพราะตำแหน่งและเวลาเปลี่ยนเร็ว
คำถาม 3 ข้อที่ควรถามตลอดเวลา
- “อะไรมีโอกาสเคลื่อนเข้ามาในเส้นทางของเรา?”
- “ถ้าสิ่งนั้นเกิดขึ้นตอนนี้ เรามีเวลาหยุดหรือไม่?”
- “ถ้าหยุดไม่ได้ เรามีพื้นที่ปลอดภัยให้หลบหรือชะลอหรือไม่?”
รูปแบบการ Scan แบบง่าย
มองไกลอ่านภาพรวมและจุดตัดล่วงหน้า
มองกว้างตรวจซ้าย–ขวาและทางเข้าออก
เช็กด้านหลังใช้กระจกเพื่อรู้ว่ามีใครตามหรือกำลังแซง
วนซ้ำอย่าค้างสายตาที่จุดเดิมนานเกินไป
เทคนิคจำง่าย
เห็นเร็ว → คิดเร็ว → มีเวลามากขึ้น การมองเห็นสัญญาณก่อนเหตุเพียงเล็กน้อย
สามารถเพิ่มเวลาสำหรับการชะลอ เว้นระยะ และเลือกทางหนีได้
2) ระยะห่างที่ปลอดภัย (Safe Following Distance)
ระยะห่างจากรถคันหน้าไม่ใช่เพียง “ช่องว่าง” แต่คือเวลาที่ผู้ขับขี่ใช้สำหรับ
มองเห็นเหตุการณ์ ประมวลผล ตัดสินใจ และลงมือเบรกหรือหลบ เมื่อความเร็วสูงขึ้นหรือสภาพถนนแย่ลง
ต้องเพิ่มเวลาสำรองให้มากขึ้น
กฎ 2 วินาที — สภาพปกติ
- เลือกวัตถุที่อยู่นิ่งข้างทาง เช่น เสาไฟ ป้าย หรือเงาสะพาน
- เมื่อรถคันหน้าผ่านวัตถุนั้น เริ่มนับ “หนึ่งพันหนึ่ง…หนึ่งพันสอง”
- หากเราไปถึงวัตถุก่อนนับจบ แสดงว่าระยะสั้นเกินไป ควรผ่อนความเร็วเพื่อเพิ่มช่องว่าง
- ทดสอบซ้ำเมื่อความเร็วหรือสภาพการจราจรเปลี่ยน
กฎ 4 วินาทีหรือมากกว่า — เมื่อความเสี่ยงเพิ่ม
- ใช้เมื่อฝนตก ถนนลื่น กลางคืน หรือทัศนวิสัยลดลง
- เพิ่มมากกว่า 4 วินาทีได้หากมองเห็นไกลไม่พอ รถบรรทุกบังทัศนวิสัย หรือพื้นทางไม่แน่นอน
- ลดความเร็วควบคู่กับการเพิ่มระยะ ไม่ใช่เพิ่มระยะแล้วคงความเร็วสูงเดิม
- หลีกเลี่ยงการจี้ท้ายเพื่อไม่ให้ถูกบีบให้ต้องเบรกแรงเมื่อรถหน้าเกิดเหตุฉุกเฉิน
2–4+
จำเป็น “วินาที” ไม่ใช่ “เมตร”
การนับเป็นเวลาเหมาะกับหลายความเร็ว เพราะระยะทางที่รถเคลื่อนใน 2–4 วินาทีจะเพิ่มขึ้นเองเมื่อความเร็วสูงขึ้น
หากสภาพไม่แน่นอน ให้เพิ่มเวลาเกินค่าพื้นฐานแทนการพยายามเดาระยะเป็นเมตร
ความเร็ว
ความเร็วสูงขึ้นทำให้ระยะทางที่รถเคลื่อนในช่วงการรับรู้และเบรกเพิ่มขึ้น
สภาพพื้น
ฝน ทราย สีทาถนน และพื้นลื่นลดการยึดเกาะ จึงต้องเผื่อเวลาและลดความเร็ว
ทัศนวิสัย
กลางคืน หมอก ฝน หรือรถใหญ่บังสายตา ทำให้เห็นเหตุการณ์ช้าลง
สภาพผู้ขับ
ความง่วง ความเครียด หรือสมาธิลดลงทำให้เวลาตอบสนองช้ากว่าปกติ
รถจักรยานยนต์ต้องการ “พื้นที่ด้านข้าง” ด้วย:
หากเว้นเฉพาะด้านหน้าแต่ขี่ชิดรถคันข้างมากเกินไป เมื่อเกิดเหตุฉุกเฉินอาจไม่มีทางหลบ
จึงควรสร้าง Space Cushion รอบตัว ไม่ใช่เฉพาะด้านหน้า
ด้านหน้าเว้น 2–4+ วินาทีตามสภาพ
ด้านข้างไม่ขี่เบียดรถหรืออยู่กลางช่องแคบ
ด้านหลังสังเกตรถตามผ่านกระจกและหลีกเลี่ยงการหยุดกะทันหัน
ทางหนีรู้ว่าหากเกิดเหตุจะชะลอหรือเคลื่อนออกไปทางใดได้
Space Cushion = เวลา + พื้นที่ + ทางเลือก
ยิ่งมีช่องว่างรอบตัวมาก ยิ่งไม่ต้องตัดสินใจแบบกะทันหันเมื่อคนอื่นทำผิดพลาด
3) กระบวนการตัดสินใจ SIPDE
SIPDE เป็นกรอบคิดที่ช่วยเปลี่ยนการขับจาก “ตอบสนองเมื่อเกิดเหตุ” ไปเป็น
“คาดการณ์และวางแผนก่อนเกิดเหตุ” โดยทำงานเป็นวงจรต่อเนื่องตลอดการขับ ไม่ใช่ทำเพียงครั้งเดียว
SScanค้นหาสิ่งที่อาจเปลี่ยนเป็นอันตราย
IIdentifyระบุว่าอะไรสำคัญและใกล้กระทบเรา
PPredictคาดว่าจะเกิดอะไรต่อจากนี้
DDecideเลือกความเร็ว ตำแหน่ง และทางหนี
EExecuteลงมืออย่างนุ่มนวลและทันเวลา
S
Scan — ตรวจตราให้กว้างและไกล
- มองไปข้างหน้าระยะที่เพียงพอให้เห็นทางแยก รถชะลอ คนเดินเท้า และการเปลี่ยนแปลงของถนน
- สลับมองกระจก พื้นทางด้านหน้า และด้านข้าง ไม่ค้างสายตาที่จุดเดียว
- เพิ่มความถี่ในการ Scan เมื่อเข้าเขตชุมชน ทางแยก หรือการจราจรหนาแน่น
ตัวอย่าง: เห็นรถหลายคันข้างหน้าเริ่มแตะไฟเบรก แม้รถที่เราตามยังไม่เบรก ก็ควรเตรียมลดความเร็ว
I
Identify — ระบุสิ่งที่มีโอกาสกระทบเส้นทางเรา
- แยก “สิ่งที่มองเห็น” ออกจาก “สิ่งที่เป็นภัยจริง” เพื่อไม่ให้ข้อมูลมากเกินไป
- ให้ความสำคัญกับสิ่งที่เคลื่อนที่เข้าหาเส้นทางของเรา หรือสิ่งที่ทำให้พื้นที่หนีลดลง
- ระบุหลายอันตรายพร้อมกัน เช่น รถเลี้ยว + คนข้าม + พื้นเปียก
ตัวอย่าง: รถจอดข้างทางอย่างเดียวอาจยังไม่อันตราย แต่ถ้ามีคนอยู่ในรถและล้อหน้าเริ่มหัน ความเสี่ยงสูงขึ้น
P
Predict — คาดการณ์สิ่งที่อาจเกิดในไม่กี่วินาทีข้างหน้า
- ถามว่า “ถ้าสิ่งนี้เคลื่อนต่อ จะตัดกับเส้นทางเราเมื่อใด?”
- คิดเผื่อความผิดพลาดของผู้อื่น เช่น รถอาจไม่เปิดไฟเลี้ยว หรือคนเดินเท้าอาจไม่มอง
- คาดการณ์มากกว่าหนึ่งผลลัพธ์ เพื่อไม่ยึดติดกับสมมติฐานเดียว
ตัวอย่าง: เด็กเล่นลูกบอลใกล้ถนน → ลูกบอลอาจกลิ้งออกมา → เด็กอาจวิ่งตามลูกบอล
D
Decide — เลือกวิธีที่เพิ่มเวลาและพื้นที่
- ลดความเร็ว เพิ่มระยะ หรือเปลี่ยนตำแหน่งก่อนถึงจุดเสี่ยง
- เลือกทางหนีที่ปลอดภัยและไม่สร้างความเสี่ยงใหม่ให้รถคันอื่น
- หลีกเลี่ยงการตัดสินใจแบบ “เร่งผ่านให้พ้น” หากยังไม่เห็นพื้นที่ปลอดภัยชัดเจน
ตัวอย่าง: ใกล้รถบรรทุกที่กำลังเตรียมเลี้ยว → ตัดสินใจชะลอและเว้นระยะ ไม่แทรกด้านข้าง
E
Execute — ลงมืออย่างนุ่มนวลและตรวจผล
- เบรก ชะลอ หรือปรับตำแหน่งอย่างต่อเนื่อง ไม่กระชากจนเสียสมดุล
- สื่อสารด้วยไฟเลี้ยวหรือไฟเบรกเมื่อเหมาะสม เพื่อให้คนอื่นเข้าใจเจตนา
- หลังลงมือแล้วให้กลับไป Scan ใหม่ เพราะสถานการณ์อาจเปลี่ยนทันที
ตัวอย่าง: ลดความเร็วแล้วพบว่ารถจากซอยหยุด → ยังต้อง Scan รถคันหลังและคนเดินเท้าก่อนเร่งกลับ
SIPDE ไม่ใช่ขั้นตอนที่หยุดนิ่ง: เมื่อ Execute แล้ว ต้องกลับไป Scan ใหม่ทันที
จึงควรคิดเป็นวงจร Scan → Identify → Predict → Decide → Execute → Scan...
เมื่อไม่แน่ใจ ให้เลือกการตัดสินใจที่ “ซื้อเวลา”
โดยทั่วไปการชะลอ เพิ่มระยะ และสร้างพื้นที่ จะให้เวลาประเมินสถานการณ์มากกว่าการเร่งเข้าใกล้จุดเสี่ยง
4) อาการ “มองนิ่ง” (Target Fixation) และการแก้ไข
Target Fixation คือภาวะที่ผู้ขับจ้องสิ่งที่กลัวหรือพยายามหลบมากเกินไป เช่น หลุม ขอบทาง หรือรถที่กำลังตัดหน้า
จนสายตาไม่ย้ายไปยังพื้นที่ปลอดภัย ทำให้การควบคุมทิศทางและการตัดสินใจถูกดึงเข้าหาจุดอันตราย
สัญญาณว่าเริ่มเกิด Target Fixation
- รู้สึกว่ามองสิ่งกีดขวาง “ค้าง” และหยุดสแกนรอบข้าง
- เริ่มเกร็งแขนหรือกำแฮนด์แน่น เพราะกลัวจะชนสิ่งนั้น
- ลืมมองช่องว่างด้านข้างหรือเส้นทางหลังสิ่งกีดขวาง
- ตัดสินใจช้าลงเพราะสมองจดจ่อกับปัญหาเพียงจุดเดียว
วิธีแก้: Look where you want to go
- ย้ายสายตาไปยัง “ทางรอด” หรือพื้นที่ที่ต้องการให้รถเคลื่อนไป
- ผ่อนแขนและการจับแฮนด์ให้มั่นคงแต่ไม่เกร็ง
- ลดความเร็วให้เหมาะสมก่อนถึงจุดเสี่ยง เพื่อให้มีเวลามองและเลือกทาง
- หลังผ่านจุดเสี่ยงแล้ว กลับเข้าสู่การ Scan ตามปกติทันที
วงจรที่ควรหยุดให้ทัน
เห็นอันตรายสายตาถูกดึงไปที่จุดเดียว
จ้องค้างหยุดมองทางเลือกอื่น
พื้นที่ตัดสินใจลดเบรกหรือหักหลบช้าลง
ย้ายสายตากลับไปมองทางรอดและ Scan ต่อ
เมื่อต้องผ่านทางโค้ง
- มองผ่านโค้งไปยังทางที่ต้องการไป ไม่จ้องขอบทางหรือสิ่งที่กลัวว่าจะชน
- ลดความเร็วให้เหมาะสมก่อนเข้าโค้ง ไม่รอแก้สถานการณ์กลางโค้ง
- รักษาสายตาให้เคลื่อนตามทางออกของโค้ง ไม่ล็อกอยู่ที่จุดเดียว
เมื่อต้องหลบสิ่งกีดขวาง
- ระบุอันตรายเพียงพอเพื่อรู้ตำแหน่ง แต่จากนั้นย้ายสายตาไปยังช่องว่างปลอดภัย
- อย่าหักหลบโดยไม่ตรวจรถข้าง/หลัง เพราะอาจหลบปัญหาหนึ่งไปสร้างอีกปัญหาหนึ่ง
- หากยังมีระยะ ให้ชะลอก่อนแล้วค่อยเลือกทางแทนการหลบแบบฉับพลัน
เมื่อคนหรือสัตว์ตัดหน้า
- ลดความเร็วและเตรียมหยุดเป็นอันดับแรก
- หลีกเลี่ยงการจ้องคนหรือสัตว์จนลืมมองรถคันอื่นและพื้นที่รอบตัว
- หากมีทางหนี ต้องตรวจให้แน่ใจว่าทางนั้นไม่มีผู้ใช้ถนนอื่นอยู่
เมื่อรู้สึกตกใจ
- พยายามลดการเกร็งของแขนและไหล่ เพื่อไม่ให้การควบคุมรถกระตุก
- ย้ำกับตัวเองว่า “มองทางรอด” แทนการจ้องอันตราย
- หลังผ่านเหตุการณ์ควรลดความเร็วหรือหยุดพักหากยังตื่นตระหนก
ประโยคฝึกจำ: “มองสิ่งที่ต้องการไป ไม่ใช่สิ่งที่กลัวว่าจะชน”
เป้าหมายไม่ใช่การ “ไม่มองอันตรายเลย” แต่คือมองให้พอรู้ตำแหน่ง แล้วรีบย้ายสายตาไปยังทางรอด
พร้อมลดความเร็วและรักษาการควบคุมอย่างนุ่มนวล
5) ตารางสรุป: การประเมินความเสี่ยงและการตัดสินใจ
ตารางนี้ใช้ฝึกเชื่อมโยงระหว่าง “สิ่งที่เห็น” กับ “สิ่งที่อาจเกิดขึ้น” และ
“วิธีตอบสนองที่เพิ่มเวลาและพื้นที่” เพื่อให้การตัดสินใจเป็นระบบมากขึ้น
| สถานการณ์ที่เจอ |
สัญญาณที่ควรสังเกต |
สิ่งที่ต้องคาดการณ์ |
การตัดสินใจที่ปลอดภัย |
| ขับผ่านรถเมล์หรือรถตู้ที่จอดป้าย |
คนยืนใกล้หน้ารถ ประตูเปิด หรือมีคนกำลังลงรถ |
คนอาจเดินหรือวิ่งตัดหน้าจากมุมที่เรามองไม่เห็น |
ชะลอ เพิ่มระยะด้านข้าง และเตรียมหยุดโดยไม่เร่งแซงผ่านจุดอับ |
| รถบรรทุกกำลังเตรียมเลี้ยว |
ไฟเลี้ยวติด รถชิดขอบหรือเริ่มกวาดวงเลี้ยว |
รถใหญ่วงเลี้ยวกว้างและมีจุดบอดด้านข้าง |
เว้นระยะ ไม่เข้าไปด้านในวงเลี้ยว และรอให้รถเคลื่อนผ่านจุดตัดก่อน |
| รถจอดริมทาง |
มีคนในรถ ไฟเบรกติด ล้อเริ่มหัน หรือประตูขยับ |
ประตูอาจเปิดหรือรถอาจออกจากช่องจอด |
ลดความเร็ว เว้นพื้นที่ด้านข้าง และไม่ขี่ชิดแนวประตู |
| ใกล้ปากซอยหรือทางแยกมุมอับ |
เห็นเพียงบางส่วนของรถ เงา หรือแสงไฟจากด้านในซอย |
รถหรือคนอาจออกมาโดยยังไม่เห็นเรา |
ชะลอ เตรียมเบรก เพิ่มการ Scan และหลีกเลี่ยงการเร่งผ่านเพราะคิดว่าเป็นทางเอก |
| เข้าเขตโรงเรียน/ชุมชน |
เด็ก คนเดินเท้า รถจอดส่งคน หรือคนข้ามแบบไม่เป็นระเบียบ |
คนอาจเปลี่ยนทิศหรือก้าวลงถนนกะทันหัน |
ลดความเร็ว เพิ่มระยะ และพร้อมหยุดโดยไม่พึ่งเสียงแตรเป็นวิธีหลัก |
| ฝนตกหรือพื้นถนนมีทราย |
พื้นเป็นมัน น้ำขัง เส้นทาสี หรือเศษทรายตรงโค้ง |
การยึดเกาะลดลงและระยะเบรกยาวขึ้น |
ลดความเร็วก่อนถึงจุดเสี่ยง เพิ่มระยะ 4 วินาทีหรือมากกว่า และหลีกเลี่ยงการเบรก/เลี้ยวแรง |
| เห็นหลุมหรือสิ่งกีดขวางกะทันหัน |
เริ่มรู้ตัวว่ากำลังจ้องอันตรายและแขนเกร็ง |
Target Fixation อาจดึงการควบคุมเข้าไปหาจุดอันตราย |
ลดความเร็ว มองทางรอด ตรวจพื้นที่ข้าง/หลัง และควบคุมทิศทางอย่างนุ่มนวล |
| รถคันหน้าเบรกถี่หรือรถหลายคันข้างหน้าชะลอ |
ไฟเบรกติดเป็นชุด การไหลของรถเปลี่ยน และช่องว่างหดลง |
อาจมีเหตุที่ยังมองไม่เห็น เช่น รถหยุด คนข้าม หรืออุบัติเหตุ |
ผ่อนคันเร่ง เพิ่มระยะ และเตรียมหยุดก่อนเห็นต้นเหตุชัดเจน |
วิธีใช้ตารางนี้: อย่าท่องคำตอบเป็นสถานการณ์ ๆ ไป แต่ให้ฝึกหลักเดียวกันทุกครั้ง:
เห็นสัญญาณ → คาดการณ์ → เพิ่มเวลา/พื้นที่ → เลือกทางปลอดภัย → ลงมืออย่างนุ่มนวล
เห็นก่อนScan ให้กว้างและไกล
คิดก่อนIdentify + Predict
ซื้อเวลาเพิ่มระยะและลดความเร็ว
มีทางออกเตรียม Escape Path
สรุปสั้น ๆ
ผู้ขับขี่เชิงป้องกันไม่ได้รอให้เหตุเกิด แต่สร้าง เวลา ระยะห่าง และทางเลือก
ตั้งแต่ก่อนความเสี่ยงเข้ามาใกล้
กิจกรรมฝึกคิด: อ่านสถานการณ์ล่วงหน้า
SIPDE Practice
กิจกรรม: ใช้ SIPDE กับสถานการณ์จริง
อ่านสถานการณ์ แล้วเลือก “การตัดสินใจที่เหมาะสมที่สุด” โดยใช้หลัก
Scan • Identify • Predict • Decide • Execute และพยายามเลือกวิธีที่เพิ่มเวลา/พื้นที่ก่อนเสมอ
คิดต่อ: ในสถานการณ์จริง คำตอบอาจไม่ได้มีเพียง “เบรก” หรือ “หลบ”
แต่ต้องพิจารณาพร้อมกันว่า รถด้านหลังอยู่ตรงไหน พื้นถนนเป็นอย่างไร และมีทางหนีที่ปลอดภัยหรือไม่
ถ้าไม่แน่ใจ ให้ “ชะลอ + เพิ่มระยะ + มองทางรอด” ก่อนเสมอ
แบบทดสอบท้ายบท
10 ข้อ
ท้ายบทที่ 5: การคาดการณ์อันตราย + ระยะห่างปลอดภัย + SIPDE
ใช้เวลาประมาณ 8 นาที • แสดงผลคะแนน/คำอธิบายหลังทำเสร็จ
เริ่มทำแบบทดสอบ